
Na automação industrial, a comunicação entre dispositivos é o alicerce que sustenta desempenho, confiabilidade e inovação. Definir o protocolo adequado não é apenas uma escolha técnica, mas uma decisão estratégica que impacta diretamente a produtividade e a eficiência das operações.
Neste artigo, vamos analisar como os principais protocolos industriais moldam o funcionamento das máquinas e quais critérios considerar antes de especificar sua rede. Continue a leitura e descubra como tomar a decisão mais acertada para sua aplicação em automação industrial!
PROFINET ou EtherCAT: qual é a diferença?
A diferença entre PROFINET e EtherCAT vai além da velocidade de transmissão. PROFINET se apoia no padrão Ethernet (IEEE 802.3), oferecendo integração ampla com sistemas corporativos e industriais, além de flexibilidade para diferentes topologias de rede
Já o EtherCAT foi concebido para aplicações que exigem sincronismo rigoroso de ciclos de comunicação muito curtos. Seu diferencial é o processamento on-the-fly, no qual cada dispositivo lê e escreve os dados enquanto o telegrama percorre a rede, sem a necessidade de armazenar e retransmitir o pacote em cada nó.
De forma geral, o PROFINET se destaca pela ampla integração com diferentes arquiteturas industriais, enquanto o EtherCAT possui características particularmente favoráveis a aplicações de alto desempenho, como motion control e máquinas multieixos.
PROFINET: como funciona e onde é utilizado
O PROFINET é um protocolo de comunicação industrial baseado em Ethernet, desenvolvido para integrar controladores, dispositivos de campo e sistemas de automação em uma mesma rede. Ele permite tanto a troca de dados convencionais quanto a comunicação determinística em tempo real.
O protocolo utiliza diferentes classes de conformidade e mecanismos de comunicação em tempo real. O PROFINET RT (Real-Time) atende grande parte das aplicações industriais, enquanto o PROFINET IRT (Isochronous Real-Time) é direcionado a sistemas que exigem maior determinismo e sincronização.
Segundo a PI North America o IRT pode operar com tempos de atualização muito reduzidos e jitter inferior a 1 microssegundo.
Nesse contexto, jitter é a variação do intervalo de tempo entre ciclos sucessivos de comunicação. Quanto menor essa variação, mais previsível é a troca de dados, aspecto especialmente importante em aplicações de motion control, nas quais diferentes eixos precisam executar movimentos sincronizados com elevada precisão.
Essa flexibilidade permite utilizar o PROFINET tanto em linhas de produção convencionais quanto em sistemas mais complexos, como máquinas automatizadas, células robotizadas e processos industriais que exigem integração entre diferentes equipamentos e níveis de controle.
Além da comunicação em tempo real, o protocolo oferece recursos de diagnóstico e monitoramento que auxiliam na identificação de falhas e na análise do desempenho da rede. Essas informações também podem contribuir para estratégias de manutenção preditiva, aumentando a disponibilidade dos equipamentos e facilitando as atividades de manutenção.
EtherCAT: como funciona e onde é utilizado
EtherCAT é um protocolo industrial desenvolvido para comunicação em tempo real com latência extremamente baixa. Sua principal característica é o processamento on-the-fly, em que os dados são lidos e escritos enquanto passam pelo nó, sem necessidade de armazenamento intermediário.
Isso garante tempos de ciclo curtos, por exemplo, 100 servomotores com 8 bytes de entrada e saída cada podem ser atualizados em apenas 100 µs, e 1.000 pontos de I/O digital distribuídos em 30 µs (EtherCAT Technology Group), com sincronismo preciso entre múltiplos eixos graças aos Distributed Clocks, cuja precisão medida fica na casa de dezenas de nanossegundos mesmo em redes com centenas de nós. Isso torna o protocolo ideal para aplicações de motion control, robótica e máquinas CNC.
Além da alta velocidade, EtherCAT suporta topologias simples como linha e anel, reduzindo custos de infraestrutura. É amplamente utilizado em ambientes que exigem máxima precisão, escalabilidade e resposta imediata.
Arquitetura: PROFINET x EtherCAT
PROFINET utiliza arquitetura baseada em switches Ethernet, permitindo comunicação determinística e integração com sistemas corporativos.
Já EtherCAT processa dados on-the-fly, sem armazenar pacotes em cada nó, o que reduz significativamente a latência.
Essa diferença estrutural impacta diretamente o desempenho: PROFINET é mais flexível em ambientes mistos, enquanto EtherCAT garante máxima eficiência em aplicações críticas de automação.
Topologia e infraestrutura de rede
Tanto PROFINET quanto EtherCAT permitem diferentes topologias de rede. No EtherCAT, a própria estrutura dos dispositivos pode facilitar topologias como linha, árvore e derivações, enquanto no PROFINET a arquitetura pode utilizar switches e dispositivos com portas integradas para construir redes em estrela, linha e outras configurações
Velocidade, latência e tempo de ciclo
EtherCAT alcança tempos de ciclo inferiores a 1 ms, com latência mínima, ideal para sincronismo rigoroso. O desempenho do PROFINET depende da classe e da configuração utilizada. Em aplicações com PROFINET RT, os ciclos normalmente são menos agressivos do que em arquiteturas voltadas a motion de alta performance. Já o PROFINET IRT foi desenvolvido justamente para aplicações que exigem comunicação determinística e sincronização precisa.
Qual protocolo tem menor tempo de ciclo?
Na prática, a arquitetura do EtherCAT facilita a obtenção de ciclos muito curtos, pois os dispositivos processam os dados durante a passagem do telegrama. O desempenho efetivo, entretanto, depende da arquitetura, do controlador, da quantidade de dispositivos e do volume de dados da aplicação.
Já no PROFINET, o desempenho IRT (31,25 µs a 250 µs) só está disponível em controladores, dispositivos e switches certificados na Classe de Conformidade C — os demais equipamentos operam em RT, com ciclos de milissegundos. Por isso, o EtherCAT costuma ser a escolha mais direta quando o requisito é sincronismo absoluto, como em máquinas CNC e robótica avançada
Motion control: qual é melhor para máquinas com múltiplos eixos?
Em aplicações de motion control, a sincronização entre eixos é essencial para manter precisão, repetibilidade e estabilidade dos movimentos, especialmente em máquinas que executam operações coordenadas em alta velocidade.
O EtherCAT se destaca nesse cenário por sua arquitetura de processamento on-the-fly, que favorece ciclos de comunicação muito curtos e sincronização determinística entre os dispositivos da rede. Essas características são particularmente relevantes em aplicações com múltiplos servos, como robôs industriais, máquinas CNC e equipamentos de embalagem.
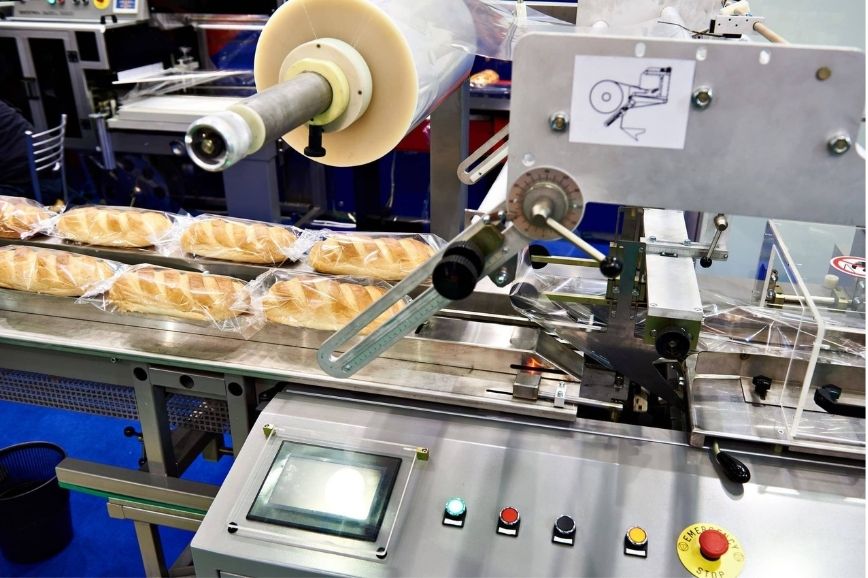
Um exemplo prático é o uso de rede EtherCAT em aplicações com servomotores para máquinas de embalagem, nas quais diferentes eixos precisam executar movimentos coordenados com elevada precisão e resposta dinâmica.
Isso não significa, porém, que o EtherCAT seja a única alternativa para aplicações multieixos. O PROFINET, especialmente em arquiteturas que utilizam comunicação isócrona, também pode atender sistemas que exigem sincronização precisa. Nesse caso, o desempenho depende da arquitetura empregada, dos dispositivos compatíveis e dos requisitos de tempo real definidos para a aplicação
Na prática, a escolha entre EtherCAT e PROFINET para motion control deve considerar o número de eixos, o tempo de ciclo necessário, o nível de sincronização, o ecossistema de controladores e drives e a arquitetura já adotada na máquina ou na planta.
Diagnóstico e manutenção
O diagnóstico e a manutenção são aspectos fundamentais na escolha de um protocolo industrial.
PROFINET oferece ferramentas integradas que permitem monitorar a rede em tempo real, identificar falhas de comunicação e gerar relatórios detalhados, facilitando intervenções rápidas e reduzindo paradas não planejadas.
O EtherCAT também oferece recursos avançados de diagnóstico, incluindo a detecção de falhas de sincronismo e o monitoramento do desempenho dos dispositivos na rede. Em aplicações de alta performance, especialmente aquelas com motion control e múltiplos eixos sincronizados, a parametrização da comunicação e do sincronismo pode exigir conhecimento técnico mais especializado.
Em ambientes industriais complexos, essa diferença pode impactar diretamente a eficiência da manutenção e a confiabilidade da operação.
Compatibilidade e ecossistema
A compatibilidade é um dos pontos fortes do PROFINET, que se consolidou como padrão em diversas indústrias por integrar facilmente dispositivos de diferentes fabricantes e permitir comunicação entre sistemas corporativos e de chão de fábrica. Padronizado pela IEC 61158 e pela IEC 61784, seu ecossistema é amplo e bem estabelecido, garantindo suporte em praticamente qualquer aplicação industrial.
O EtherCAT também possui um ecossistema amplo de controladores, drives, módulos de I/O e dispositivos de automação, com forte presença em aplicações de alto desempenho. A escolha entre os dois protocolos deve considerar principalmente a disponibilidade de equipamentos compatíveis com a arquitetura e os fornecedores definidos para o projeto
Complexidade de implementação e comissionamento
A implementação de PROFINET é considerada mais simples, pois utiliza infraestrutura Ethernet padrão e conta com ampla documentação e suporte de fabricantes. Isso facilita o comissionamento em plantas industriais heterogêneas, reduzindo tempo e custos de integração.
Em sistemas EtherCAT com motion control avançado e muitos eixos sincronizados, a parametrização pode exigir maior especialização técnica. Em contrapartida, a arquitetura do protocolo favorece aplicações que demandam comunicação determinística e ciclos reduzidos
Assim, a escolha depende do equilíbrio entre facilidade de implementação e necessidade de máxima precisão e velocidade na operação.
PROFINET x EtherCAT
| Recurso | EtherCAT | PROFINET |
| Gestão responsável | Grupo de Tecnologia EtherCAT (Beckhoff) | PROFIBUS & PROFINET International |
| Arquitetura de comunicação | Processamento on-the-fly em tempo real | Ethernet comutada (estrela/anel) |
| Opções em tempo real | Ciclos de dados EtherCAT: dezenas de µs a poucos ms; relógios distribuídos | RT: 250 µs a 512 ms em todas as classes; IRT: até 31,25 µs na Classe C |
| Sincronização | Distributed Clocks com precisão de dezenas de nanossegundos | IRT com jitter inferior a 1 µs (Classe C) |
| Topologia | Linha, árvore, estrela e anel | Linha, estrela e anel |
| Engenharia | Arquivos ESI, diagnósticos de relógio | Arquivos GSDML, configuração de topologia |
| Custos | Controladores, interfaces, switches e licenças | Controladores, interfaces, switches e licenças |
| Regra de seleção | Preferência em aplicações de alta performance e motion control | Preferência em ambientes de integração ampla e processos contínuos |
Fontes: EtherCAT Technology Group e PI North America (PROFIBUS & PROFINET International).
PROFINET ou EtherCAT: qual escolher em cada aplicação?
A decisão entre PROFINET e EtherCAT deve considerar não apenas desempenho, mas também o contexto da planta industrial.
PROFINET é mais adequado em ambientes que exigem interoperabilidade com sistemas corporativos, integração com ERP/MES e suporte a dispositivos de múltiplos fabricantes.
Já EtherCAT se destaca em linhas de produção que demandam sincronismo determinístico e tempos de ciclo ultracurtos, como robótica e CNC.
Portanto, a escolha não é apenas técnica, mas estratégica: depende de como a rede será utilizada, do nível de criticidade do processo e da necessidade de escalabilidade futura.
Quando escolher PROFINET
PROFINET é recomendado em cenários onde a prioridade é a integração ampla e a confiabilidade da rede. Sua arquitetura baseada em Ethernet comutada permite topologias flexíveis e suporte a diferentes classes de conformidade, tornando-o ideal para plantas heterogêneas.
Além disso, oferece recursos avançados de diagnóstico e manutenção, simplificando o comissionamento e reduzindo custos operacionais.
É especialmente indicado para indústrias de manufatura discreta, processos contínuos e setores automotivos, onde a interoperabilidade entre dispositivos de diferentes fornecedores e a estabilidade da comunicação são fatores críticos para manter a eficiência e reduzir paradas não planejadas.
Quando escolher EtherCAT
EtherCAT deve ser adotado em aplicações que exigem máxima precisão e resposta imediata. Seu diferencial está no processamento on-the-fly, que garante tempos de ciclo inferiores a 1 ms e sincronismo determinístico entre múltiplos eixos.
Essas características tornam o EtherCAT especialmente adequado a sistemas de motion control, robótica, máquinas CNC e outras aplicações nas quais ciclos curtos e sincronização entre eixos são requisitos relevante
O EtherCAT tende a ser uma alternativa forte quando a arquitetura da máquina prioriza desempenho de comunicação, sincronização e controle coordenado de múltiplos eixos.
Como decidir entre PROFINET e EtherCAT antes de especificar a rede
A decisão deve ser baseada em critérios técnicos e estratégicos. PROFINET é mais indicado quando a prioridade é integração ampla, compatibilidade com sistemas corporativos e facilidade de implementação em plantas heterogêneas.
Já EtherCAT deve ser considerado em aplicações que exigem tempos de ciclo ultracurtos, sincronismo determinístico e controle de múltiplos eixos em tempo real.
Avaliar fatores como topologia da rede, complexidade de manutenção, custo de infraestrutura e nível de especialização da equipe é essencial.
A escolha correta garante não apenas desempenho, mas também escalabilidade e confiabilidade para o futuro da operação industrial.
Conclusão
Enquanto o PROFINET se destaca pela ampla integração com diferentes dispositivos e arquiteturas industriais, o EtherCAT apresenta vantagens em aplicações que exigem ciclos de comunicação muito curtos e sincronização precisa.
Para definir a solução ideal, conte com a experiência da Kalatec Automação, que alia conhecimento técnico profundo e expertise prática para orientar sua empresa na especificação da rede mais eficiente e confiável para cada aplicação industrial!
Perguntas frequentes sobre PROFINET e EtherCAT
Qual a diferença entre Ethernet e PROFINET?
Ethernet (padrão IEEE 802.3) é a base física e de transmissão de dados usada em redes de TI e industriais. O PROFINET é um protocolo de automação industrial construído sobre essa base Ethernet padrão, acrescentando mecanismos de tempo real (RT e IRT), diagnóstico e engenharia específicos para controlar máquinas e processos, ou seja, todo PROFINET roda sobre Ethernet, mas nem toda rede Ethernet é PROFINET.
O que é a rede EtherCAT?
EtherCAT (Ethernet for Control Automation Technology) é um protocolo de automação industrial baseado em Ethernet, criado pela Beckhoff e mantido pelo EtherCAT Technology Group. Sua característica central é o processamento “on-the-fly”: cada dispositivo lê e grava dados no telegrama enquanto ele passa, sem etapas de armazenamento, o que garante tempos de ciclo baixos e sincronismo em nanossegundos entre eixos (EtherCAT Technology Group).
Qual é a diferença entre PROFINET e PROFIBUS?
PROFIBUS é um barramento de campo serial clássico, baseado em RS-485, com velocidades de até 12 Mbit/s e no máximo 126 dispositivos por segmento. PROFINET é a evolução para Ethernet industrial do mesmo ecossistema (padronizado nas normas IEC 61158 e IEC 61784), operando a 100 Mbit/s ou mais, com endereçamento praticamente ilimitado e comunicação full-duplex no modelo provedor-consumidor, além dos modos RT e IRT para tempo real (PI North America).
O que é uma rede PROFINET?
PROFINET (Process Field Network) é um padrão aberto de Ethernet industrial mantido pela PROFIBUS & PROFINET International (PI), usado para conectar controladores (PLCs) a dispositivos de campo, sensores, atuadores, drives e módulos de I/O, com comunicação determinística, diagnóstico avançado e integração nativa com redes de TI, ERP e MES.
EtherCAT e PROFINET podem coexistir na mesma planta?
Sim. É comum arquiteturas híbridas em que o EtherCAT controla o domínio de movimento de uma máquina (eixos servo, robótica) enquanto o PROFINET integra essa máquina ao restante da fábrica, supervisão, MES e ERP, por meio de gateways ou CLPs com as duas interfaces. Essa combinação aproveita o melhor de cada protocolo sem exigir a troca de toda a infraestrutura já instalada.
