
CANopen ou Modbus RTU: qual protocolo escolher para uma aplicação industrial? A resposta depende de fatores como velocidade de comunicação, arquitetura da rede, quantidade de dispositivos, necessidade de diagnóstico, compatibilidade com equipamentos e complexidade do projeto.
O Modbus RTU costuma ser uma escolha eficiente para aplicações que priorizam simplicidade, ampla compatibilidade e facilidade de implementação. Já o CANopen oferece recursos mais avançados de comunicação e gerenciamento de dispositivos, sendo especialmente relevante em máquinas e sistemas que exigem maior desempenho, sincronização e controle distribuído.
Neste artigo, você verá as principais diferenças entre CANopen e Modbus RTU, os critérios técnicos que devem orientar a decisão e em quais aplicações cada protocolo tende a ser mais adequado.
CANopen ou Modbus RTU: qual é a diferença?
A principal diferença entre CANopen e Modbus RTU está na forma como os dispositivos trocam informações e como a comunicação da rede é organizada.
O Modbus RTU utiliza comunicação serial e segue um modelo de requisição e resposta: um dispositivo inicia a comunicação e os demais respondem às solicitações recebidas. Essa arquitetura favorece simplicidade de implementação, ampla compatibilidade e facilidade de integração.
O CANopen é construído sobre o barramento CAN e utiliza uma comunicação baseada em objetos e diferentes tipos de mensagens. Recursos como PDOs, SDOs e gerenciamento de rede permitem uma troca de dados mais estruturada entre os dispositivos.
De uma maneira simples, os técnicos da Kalatec resumem nas conversas com os clientes:
“Modbus RTU prioriza simplicidade, enquanto o CANopen oferece mais recursos de comunicação e gerenciamento.”
Para entender em detalhes sua arquitetura e principais recursos, veja também nosso conteúdo sobre CANopen
Como funciona o Modbus RTU?
O Modbus RTU é uma forma de comunicação serial amplamente utilizada na automação industrial. Em muitas aplicações, ele é implementado sobre RS-485, permitindo conectar diferentes dispositivos em uma mesma rede.
A comunicação ocorre por meio de um modelo de requisição e resposta. Um dispositivo inicia a solicitação, indicando qual equipamento deve responder e qual operação deve ser executada, como leitura ou escrita de registros.
As mensagens são transmitidas em quadros que incluem endereço do dispositivo, código da função, dados e um campo de CRC (Cyclic Redundancy Check), utilizado para detectar erros durante a transmissão.
Essa arquitetura torna o Modbus RTU relativamente simples de implementar e diagnosticar. Por isso, o protocolo é encontrado com frequência na comunicação entre CLPs, sensores, inversores de frequência, instrumentos e sistemas de supervisão.
Veja também nosso conteúdo completo sobre protocolo Modbus
Como funciona o CANopen?
O CANopen é um protocolo de comunicação baseado no barramento CAN (Controller Area Network) e desenvolvido para padronizar a troca de informações entre dispositivos em sistemas de automação.
Um dos elementos centrais do CANopen é o dicionário de objetos, estrutura que organiza parâmetros, estados e informações disponíveis em cada dispositivo da rede. Essa padronização facilita a configuração e a integração entre equipamentos compatíveis com o protocolo.
A comunicação pode ocorrer por diferentes mecanismos. Os PDOs (Process Data Objects) são utilizados principalmente para a troca rápida de dados de processo, enquanto os SDOs (Service Data Objects) permitem acessar parâmetros e realizar configurações no dicionário de objetos.
O protocolo também dispõe de recursos para gerenciamento da rede, sincronização e indicação de condições de erro, características importantes em aplicações que exigem maior coordenação entre dispositivos.
Dependendo da configuração da rede e do comprimento do barramento, o CAN pode operar com taxas de transmissão de até 1 Mbit/s.
CANopen x Modbus RTU: comparação dos principais critérios
Na automação industrial, a escolha entre CANopen e Modbus RTU deve considerar mais do que apenas a velocidade de comunicação. Topologia da rede, tempo de resposta, quantidade de dispositivos, recursos de diagnóstico, compatibilidade e complexidade de implementação também influenciam a decisão.
Velocidade e tempo de resposta
A taxa nominal de transmissão não deve ser analisada isoladamente, pois o tempo de resposta também depende da arquitetura e da carga da rede.
No Modbus RTU, a comunicação ocorre de forma sequencial: o mestre envia uma solicitação e aguarda a resposta do dispositivo endereçado. À medida que aumenta o número de equipamentos consultados ou a frequência das leituras, o tempo necessário para atualizar todas as informações da rede também pode aumentar.
No CANopen, o barramento CAN pode operar, conforme a configuração da rede, com taxas de até 1 Mbit/s. Além disso, mecanismos como PDO e SYNC favorecem a troca de dados de processo e a coordenação temporal entre dispositivos.
Topologia e comunicação entre dispositivos
No Modbus RTU, o mestre inicia as transações e os demais dispositivos respondem às solicitações. Isso torna o fluxo de comunicação previsível, mas concentra no mestre a consulta aos equipamentos.
No CANopen, diferentes mecanismos atendem funções específicas: PDOs transportam dados de processo, SDOs permitem parametrização e outros serviços realizam gerenciamento e controle da rede.
Número de dispositivos na rede
No Modbus Serial Line, os dispositivos escravos podem utilizar endereços de 1 a 247, enquanto o endereço 0 é reservado para broadcast.
Entretanto, o número máximo de endereços não determina sozinho a capacidade da rede. Em ambos os protocolos, devem ser considerados também o volume de dados, a frequência das mensagens, o tempo de resposta e a carga do barramento.
Diagnóstico, detecção de erros e confiabilidade
Tanto Modbus RTU quanto CANopen possuem mecanismos para identificar problemas de comunicação, mas o nível de diagnóstico disponível é diferente.
No Modbus RTU, cada quadro utiliza CRC para detectar erros ocorridos durante a transmissão. O protocolo também prevê respostas de exceção para determinadas condições de erro relacionadas às solicitações.
O CANopen acrescenta mecanismos voltados ao gerenciamento e monitoramento da rede, como controle do estado dos nós e mensagens EMCY (Emergency) para sinalização de condições de erro. A arquitetura CAN também incorpora mecanismos próprios de detecção e tratamento de erros no barramento.
Complexidade de implementação e configuração
O Modbus RTU possui um modelo de comunicação relativamente direto. Para integrar um equipamento, normalmente é necessário configurar parâmetros da interface serial e conhecer os endereços de registros e funções disponibilizados pelo fabricante.
No CANopen, a configuração envolve conceitos adicionais, como dicionário de objetos, PDOs, SDOs, gerenciamento NMT e parâmetros de comunicação. Dependendo do equipamento, arquivos de descrição eletrônica, como o EDS (Electronic Data Sheet), também podem auxiliar as ferramentas de engenharia na configuração da rede.
Essa estrutura pode exigir maior familiaridade inicial com o CANopen, mas oferece mais possibilidades de parametrização e padronização. Na escolha, considere também o esforço de configuração, diagnóstico e manutenção ao longo do ciclo de vida.
Custo de hardware, desenvolvimento e manutenção
O custo depende menos do protocolo isoladamente e mais das interfaces disponíveis nos CLPs, drives, inversores, sensores e demais equipamentos. Quando a comunicação já está disponível nativamente, a integração pode exigir menos componentes adicionais.
Também devem ser considerados custos de engenharia, configuração, diagnóstico, treinamento e manutenção. Por isso, a comparação deve considerar o custo total da solução ao longo do ciclo de vida, e não apenas o preço da interface.
Compatibilidade com CLPs, inversores, motores e outros equipamentos
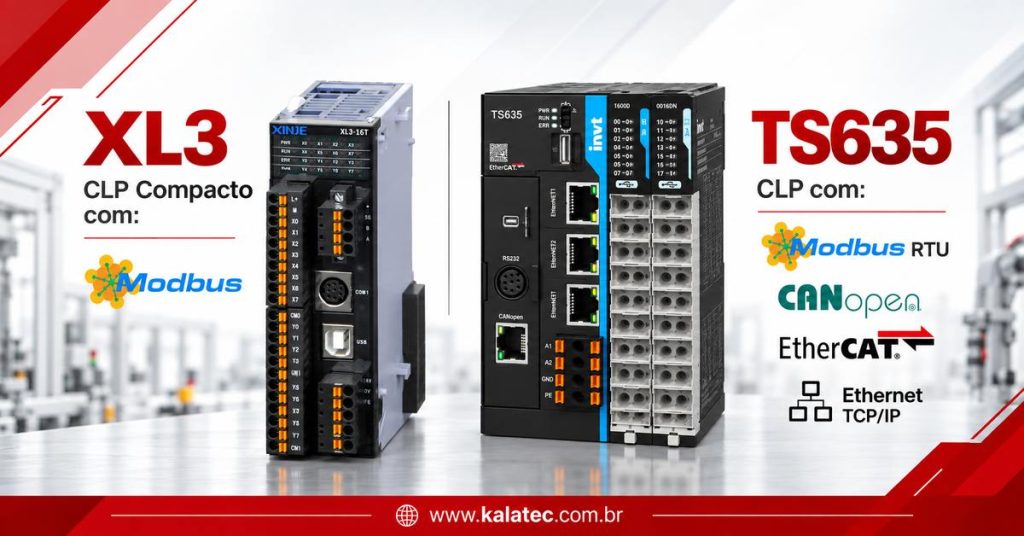
O Modbus RTU é encontrado em diversos CLPs, a partir das versões mais simples, como o modelo pequeno porte XL3, inversores de frequência, controladores, instrumentos, sensores e módulos de I/O. Isso facilita sua utilização tanto em projetos novos quanto na integração de equipamentos de diferentes fabricantes.
O CANopen também está presente em diversos dispositivos de automação e possui perfis padronizados para determinadas categorias de equipamentos. O perfil CiA 402, por exemplo, é amplamente associado a drives e controle de movimento, enquanto o CiA 401 é destinado a módulos genéricos de I/O.
Quando usar Modbus RTU?
O Modbus RTU é indicado quando a aplicação prioriza integração simples, ampla compatibilidade e troca periódica de dados. É comum em monitoramento, instrumentos, CLPs, sensores e comandos básicos de inversores.
Quando usar CANopen?
O CANopen tende a ser mais indicado quando há necessidade de maior coordenação entre dispositivos, sincronização, gerenciamento de rede e automação de movimento, especialmente em acionamentos e máquinas multieixos.
CANopen ou Modbus RTU para máquinas e automação de movimento?
Em máquinas que exigem sincronização entre eixos, ciclos de comunicação mais rápidos e troca frequente de dados de processo, o CANopen tende a ser mais adequado. Recursos como PDO, SYNC e gerenciamento de rede favorecem aplicações de automação de movimento e sistemas multieixos.
O Modbus RTU pode atender máquinas mais simples, especialmente quando a comunicação envolve comandos, parametrização e monitoramento sem requisitos rigorosos de sincronização.
CANopen ou Modbus RTU para inversores de frequência?
O Modbus RTU é bastante utilizado em inversores de frequência para comandos, parametrização e monitoramento. Já o CANopen pode ser mais adequado quando a aplicação exige troca de dados mais dinâmica, integração com outros acionamentos e maior coordenação entre dispositivos. Exemplo do Inversor de Frequência GD28.
CANopen ou Modbus RTU para sensores e I/O?
O Modbus RTU atende bem aplicações de leitura de variáveis e acionamentos simples em sensores e módulos de I/O.
O CANopen tende a ser mais interessante quando há necessidade de comunicação mais rápida, gerenciamento estruturado dos dispositivos ou integração com sistemas de maior complexidade. Inclusive é um protocolo utilizado em soluções de I/Olink.
Nesse caso, devem ser avaliados a frequência de atualização dos dados, a arquitetura da rede e a compatibilidade dos equipamentos.
CANopen ou Modbus RTU: qual escolher?
A escolha entre CANopen e Modbus RTU deve considerar os requisitos de comunicação, diagnóstico, compatibilidade e desempenho da aplicação. Veja um resumo dos principais critérios:
| Critério | Modbus RTU | CANopen |
|---|---|---|
| Comunicação | Modelo de requisição e resposta | Comunicação baseada em objetos e diferentes tipos de mensagens |
| Velocidade | Adequada para monitoramento e comandos periódicos | Pode operar em taxas de até 1 Mbit/s, conforme a rede |
| Dados de processo | Leitura e escrita de registros | Uso de PDOs para troca de dados de processo |
| Configuração | Relativamente simples | Envolve dicionário de objetos, PDOs, SDOs e gerenciamento de rede |
| Diagnóstico | CRC e respostas de exceção | Recursos como monitoramento de nós e mensagens EMCY |
| Aplicações típicas | CLPs, sensores, instrumentos e inversores | Drives, automação de movimento e máquinas multieixos |
| Compatibilidade | Ampla presença em equipamentos industriais | Forte presença em acionamentos e sistemas baseados em CANopen |
| Quando tende a ser mais indicado | Integrações simples e troca periódica de dados | Aplicações com maior exigência de coordenação e comunicação entre dispositivos |
Conclusão
A escolha entre CANopen e Modbus RTU deve considerar a arquitetura da máquina, os equipamentos disponíveis, o tempo de resposta, os recursos de diagnóstico e as necessidades futuras de expansão.
Com 36 anos de experiência em automação industrial, a Kalatec Automação atua no desenvolvimento e fornecimento de soluções para fabricantes de máquinas e projetos de automação, apoiando desde a definição da arquitetura até a seleção dos componentes mais adequados para cada aplicação.
Precisa avaliar qual protocolo faz mais sentido para o seu projeto? Entre em contato com a Kalatec e converse com nossa equipe técnica sobre os requisitos da sua aplicação.
