
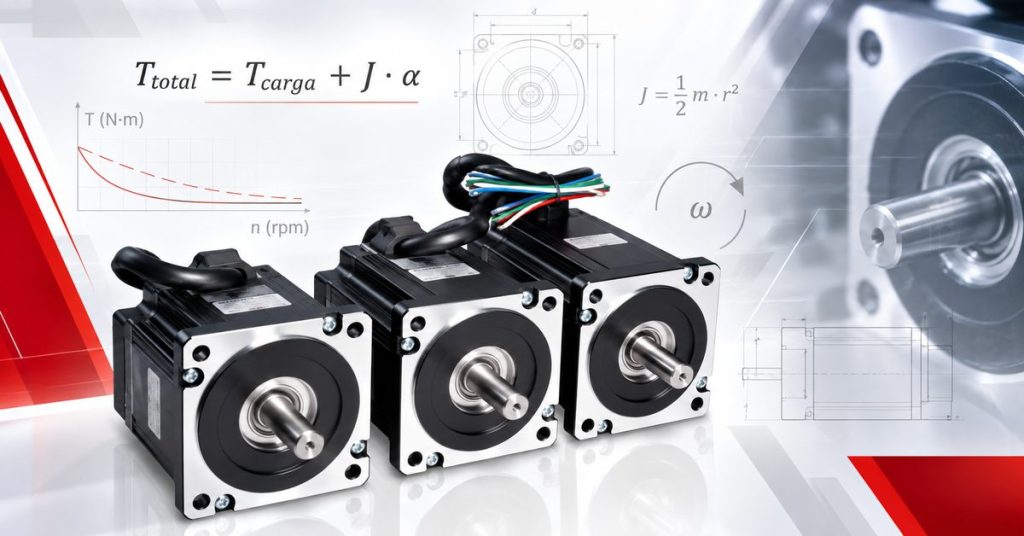
Dimensionar corretamente um motor BLDC é um desafio que exige precisão nos cálculos e profundo entendimento das variáveis envolvidas. Um erro nesse processo pode comprometer toda a aplicação. Antes de entrar nos cálculos, vale lembrar como um motor BLDC funciona: a comutação eletrônica e as características de controle do BLDC exigem atenção à relação entre torque, velocidade, corrente e estratégia de acionamento.
Neste artigo, você encontrará um guia para avaliar torque, velocidade, potência, ciclo de trabalho, inércia e condições de operação. Continue a leitura e descubra como aplicar critérios de engenharia para obter resultados superiores!
O que considerar antes de dimensionar um motor BLDC?
Antes de definir o modelo do motor BLDC, é fundamental compreender o perfil da aplicação e as condições reais de operação. O dimensionamento deve partir dos requisitos mecânicos, elétricos e térmicos do sistema, considerando:
- torque contínuo requerido;
- torque máximo ou de pico;
- velocidade nominal e máxima;
- tempo de aceleração e desaceleração;
- inércia da carga;
- ciclo de trabalho;
- tipo e relação da transmissão;
- temperatura ambiente;
- tensão disponível;
- características do driver;
- necessidade de frenagem, reversão e posicionamento.
Diferentemente de aplicações como drones e modelos RC, nas quais a constante Kv costuma ser uma referência importante para a seleção do motor, em aplicações industriais o dimensionamento deve partir principalmente do perfil de carga, da dinâmica do movimento e do regime de operação.
O comportamento da carga, seja ela constante, variável ou pulsante, influencia diretamente os requisitos de torque contínuo e de pico. Da mesma forma, acelerações, desacelerações e mudanças frequentes de sentido podem aumentar significativamente a demanda instantânea de torque e corrente.
Também é necessário avaliar o regime térmico do conjunto e a compatibilidade entre motor e driver, verificando parâmetros como tensão de alimentação, corrente contínua, corrente de pico e limites estabelecidos pelos fabricantes.
Um dimensionamento adequado busca conciliar eficiência energética, desempenho dinâmico e confiabilidade, garantindo que motor, driver e transmissão operem dentro de suas condições especificadas.
Torque necessário
O torque é o parâmetro central do dimensionamento. Deve-se calcular o torque de carga e o torque de aceleração, considerando forças resistentes, atrito, aceleração, gravidade quando aplicável e características da transmissão.
A escolha do motor deve garantir margem de segurança sem exceder o limite térmico. O uso de sensores de corrente e simulações dinâmicas ajuda a validar o torque real exigido pela aplicação.
Velocidade de operação
A velocidade determina a faixa de potência e o tipo de controle eletrônico. A relação entre torque e velocidade varia conforme as características do motor e do acionamento. Em muitas aplicações, o motor opera em uma faixa de torque aproximadamente constante até determinada velocidade, com redução do torque disponível em rotações mais elevadas.
É importante definir a velocidade nominal e máxima, considerando perdas por atrito e eficiência do driver. O controle de velocidade deve manter estabilidade sob variações de carga, evitando oscilações e ruído eletromagnético.
Ciclo de trabalho
O ciclo de trabalho indica o tempo de operação contínua versus repouso. Em determinadas aplicações, regimes intermitentes podem permitir o uso de motores com menor capacidade contínua, desde que os limites térmicos e de pico sejam respeitados.
O cálculo deve incluir o tempo de aceleração e desaceleração, além da dissipação de calor. A escolha incorreta pode causar degradação do isolamento e redução da vida útil. O uso de ventilação forçada ou dissipadores é recomendado para ciclos intensos.
Inércia da carga
A inércia influencia diretamente o torque de aceleração e a resposta dinâmica. Cargas com alta inércia requerem motores com maior capacidade de torque e drivers capazes de fornecer corrente instantânea elevada.
A relação entre inércia do rotor e da carga deve ser equilibrada para evitar vibrações e instabilidade. O cálculo preciso permite otimizar o tempo de partida e reduzir o consumo energético.
Condições da aplicação
Temperatura ambiente, vibração, umidade e tipo de montagem afetam o desempenho do motor BLDC. Ambientes agressivos exigem proteção IP adequada e materiais resistentes à corrosão.
A compatibilidade eletromagnética entre motor e driver deve ser verificada para evitar interferências. Também é importante considerar o espaço disponível e o método de fixação, garantindo alinhamento mecânico e dissipação térmica eficiente.
Como calcular o torque necessário para um motor BLDC
O cálculo do torque total combina torque de carga e torque de aceleração. A fórmula básica é Ttotal = Tcarga + J ⋅ α, onde J é o momento de inércia e a aceleração angular. É essencial incluir perdas mecânicas e margens de segurança.
O resultado define o torque contínuo mínimo exigido. O dimensionamento deve considerar o driver capaz de fornecer corrente proporcional ao torque, evitando saturação magnética e sobreaquecimento.
Torque de carga e torque de aceleração
O torque de carga é determinado pelas forças resistivas da aplicação, enquanto o torque de aceleração depende da variação de velocidade. Em sistemas com partidas rápidas, o torque de aceleração pode superar o contínuo em até 50%.
O cálculo deve incluir o tempo de aceleração e o perfil de movimento. Drivers com controle vetorial permitem compensar variações instantâneas, mantendo estabilidade e eficiência.
Torque contínuo e torque de pico
O torque contínuo define o regime permanente, enquanto o torque de pico cobre eventos transitórios. A relação entre ambos indica a capacidade térmica do motor.
Motores BLDC de alta densidade magnética suportam picos curtos sem degradação, desde que o driver limite a corrente. O dimensionamento deve garantir que o torque de pico não ultrapasse o limite térmico nem cause saturação do estator.
Como calcular torque com transmissão ou redutor
Quando há redutor, o torque na saída é multiplicado pela relação de transmissão, enquanto a velocidade é reduzida proporcionalmente. O cálculo deve incluir perdas mecânicas do sistema, geralmente entre 5% e 10%.
A escolha do redutor deve considerar o tipo de engrenagem e o regime de carga. O conjunto motor-redutor deve ser dimensionado para suportar o torque máximo sem deformações ou folgas excessivas.
Como determinar a velocidade necessária
A velocidade depende da cinemática da aplicação e da relação entre deslocamento e tempo. O cálculo deve considerar o diâmetro do eixo ou polia e o número de rotações por minuto. A velocidade nominal deve garantir operação estável sem exceder o limite de comutação do driver.
É importante avaliar a curva torque versus velocidade para evitar quedas de desempenho em altas rotações. O controle deve ser ajustado para resposta rápida e mínima oscilação.
Como calcular a potência de um motor BLDC
A potência mecânica é obtida pela equação P = T ⋅ ω, onde T é o torque e a velocidade angular. O valor define a energia útil entregue à carga.
Deve-se considerar perdas elétricas e térmicas para estimar a potência real. O dimensionamento correto garante eficiência e evita sobrecarga do driver. A potência nominal deve ser compatível com o regime de operação e o fator de serviço da aplicação.
Fórmula da potência mecânica
A potência mecânica é expressa em watts e resulta da multiplicação do torque em newton-metro pela velocidade angular em radianos por segundo. Essa relação permite converter requisitos de movimento em parâmetros elétricos.
O cálculo deve incluir o rendimento do motor e do driver, geralmente entre 85% e 95%. A análise de potência auxilia na escolha da tensão e corrente ideais para operação contínua.
Como referência rápida, 1 CV equivale a aproximadamente 736 W — conversão útil ao comparar motores BLDC com especificações informadas em cavalos-vapor.
Como verificar o aquecimento do motor BLDC
O limite térmico é um dos fatores que determinam quanto torque um motor pode fornecer continuamente.
Entre as principais fontes de aquecimento estão:
- perdas nos enrolamentos;
- perdas magnéticas;
- perdas mecânicas;
- temperatura ambiente;
- baixa capacidade de dissipação.
Por isso, a seleção deve considerar as curvas térmicas e condições de montagem informadas pelo fabricante.
Em aplicações críticas, sensores de temperatura podem ser utilizados para monitorar o motor e implementar proteções no sistema de controle.
Exemplo prático de dimensionamento de um motor BLDC
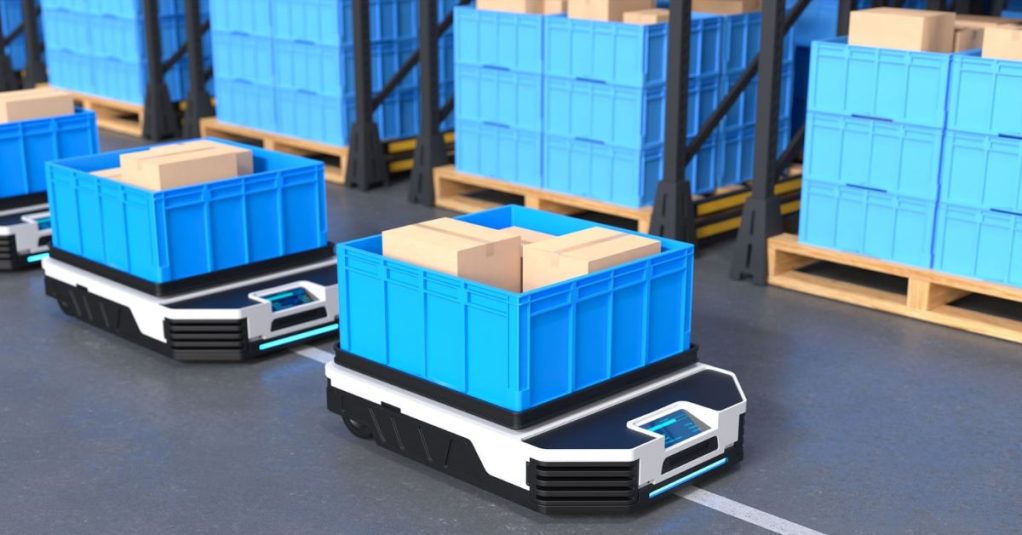
Considere um AGV compacto de logística interna, com payload de 50 kg e estrutura de 80 kg, totalizando 130 kg. O robô se desloca sobre rodas de 150 mm de diâmetro, com tração diferencial em duas rodas motrizes, cada uma acionada por um motor BLDC de 3000 rpm acoplado a um redutor de relação 1:20.
Premissas do projeto:
- Rodas diâmetro 150mm
- Velocidade: 1,5m/s
- Peso da estrutura ( chassi + bateria + periféricos ): 80Kg
- Payload: 50Kg
- Alimentação: 48VDC
- Redução: 1:20
Considerando o atrito de rolamento (coeficiente ≈ 0,02) e uma aceleração alvo de 0,3 m/s² para não desestabilizar a carga, a força total exigida é de aproximadamente 64,5 N. Isso resulta em um torque total de 4,84 Nm na roda, dividido entre as duas rodas motrizes: 2,42 Nm por motor no eixo da roda.
Aplicando o redutor 1:20 com eficiência mecânica de 90%, o torque contínuo exigido no eixo do motor BLDC cai para aproximadamente 0,13 Nm, evidenciando como a redução reduz drasticamente a exigência de torque no motor em troca de rotação.
A potência mecânica é obtida pela equação P = T ⋅ ω, onde ω = 2π ⋅ 50, levando a aproximadamente 42 W de potência contínua por motor. Após a redução 1:20, a roda gira a 150 rpm, resultando em uma velocidade linear de cerca de 1,18 m/s, dentro da faixa de operação típica de AGVs pequenos em ambiente logístico.
Para garantir margem de segurança em arranques e irregularidades do piso, seleciona-se um motor de 60 W contínuos, com torque de pico de aproximadamente 0,28 Nm. O driver escolhido opera em 24 V, compatível com o porte do robô e a autonomia de bateria exigida.
Como a aplicação prevê operação quase contínua ao longo do turno, o sistema deve garantir dissipação térmica adequada, mesmo com a baixa potência envolvida. A inércia da carga, dominada pela massa do payload, confirma que o conjunto motor-redutor-roda responde de forma estável a frenagens e mudanças de direção.
O resultado é um conjunto motor-redutor dimensionado com folga para o payload de 50 kg, garantindo eficiência energética e resposta dinâmica adequada para AGVs de pequeno porte em centros de distribuição.
| Parâmetro | Valor no exemplo |
| Carga da aplicação | 130 kg (50 kg payload + 80 kg estrutura), rodas Ø150 mm |
| Torque total calculado | 4,84 Nm (2,42 Nm por motor) |
| Torque continuo do motor | ≈ 0,13 Nm |
| Redutor aplicado | 1:20 (eficiência ≈ 90%) |
| Potência mecânica calculada | 42 W |
| Motor selecionado | 60 W, torque de pico ≈ 0,28 Nm |
| Driver / tensão | 24V |
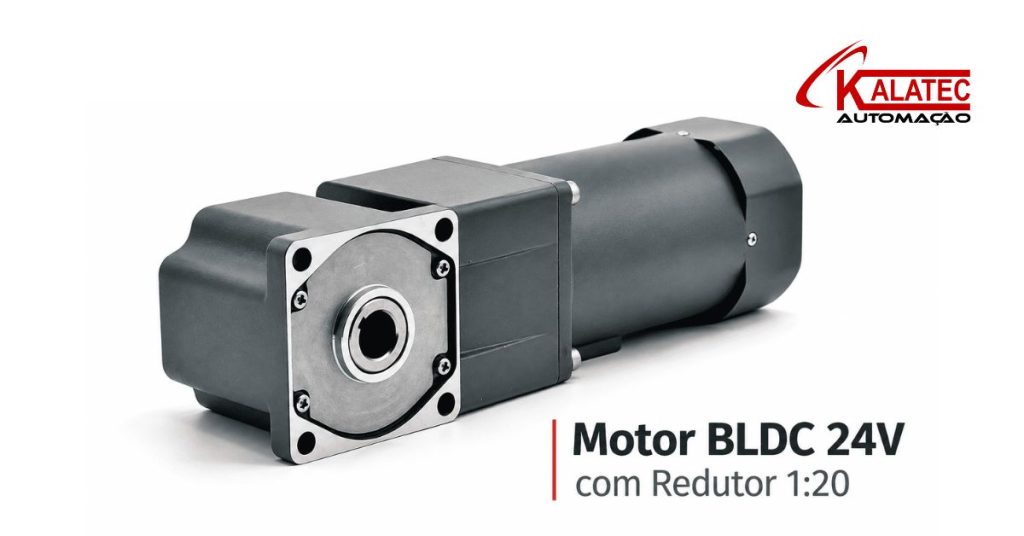
Precisa de ajuda para validar o dimensionamento do seu motor BLDC? Fale com a equipe de engenharia da Kalatec Automação e garanta que motor e driver atendam com segurança às exigências reais da sua aplicação.
Conclusão
O dimensionamento de motores BLDC não é apenas uma questão de aplicar fórmulas, mas sim de compreender profundamente as variáveis que determinam o desempenho real em aplicações industriais. Torque, velocidade, potência, ciclo de trabalho, inércia e condições ambientais devem ser analisados em conjunto, garantindo que o motor e o driver selecionados operem em plena sinergia.
Na prática, cada aplicação apresenta desafios específicos, e é nesse ponto que a experiência técnica da Kalatec Automação se torna decisiva. Com anos de atuação em projetos complexos de automação industrial, nossa equipe domina os critérios de engenharia necessários para transformar cálculos em soluções robustas e eficientes. Mais do que fornecer motores BLDC e drivers, oferecemos suporte especializado para validar dimensionamentos, simular condições de operação e recomendar ajustes que elevam a performance do conjunto.
Se o seu objetivo é alcançar máxima precisão e eficiência em processos industriais, conte com a expertise da Kalatec Automação. Estamos prontos para apoiar seu projeto desde a análise inicial até a implementação final, garantindo que cada detalhe seja pensado para entregar resultados superiores!
